세미나
산업 현장을 위한 비전 인텔리전스
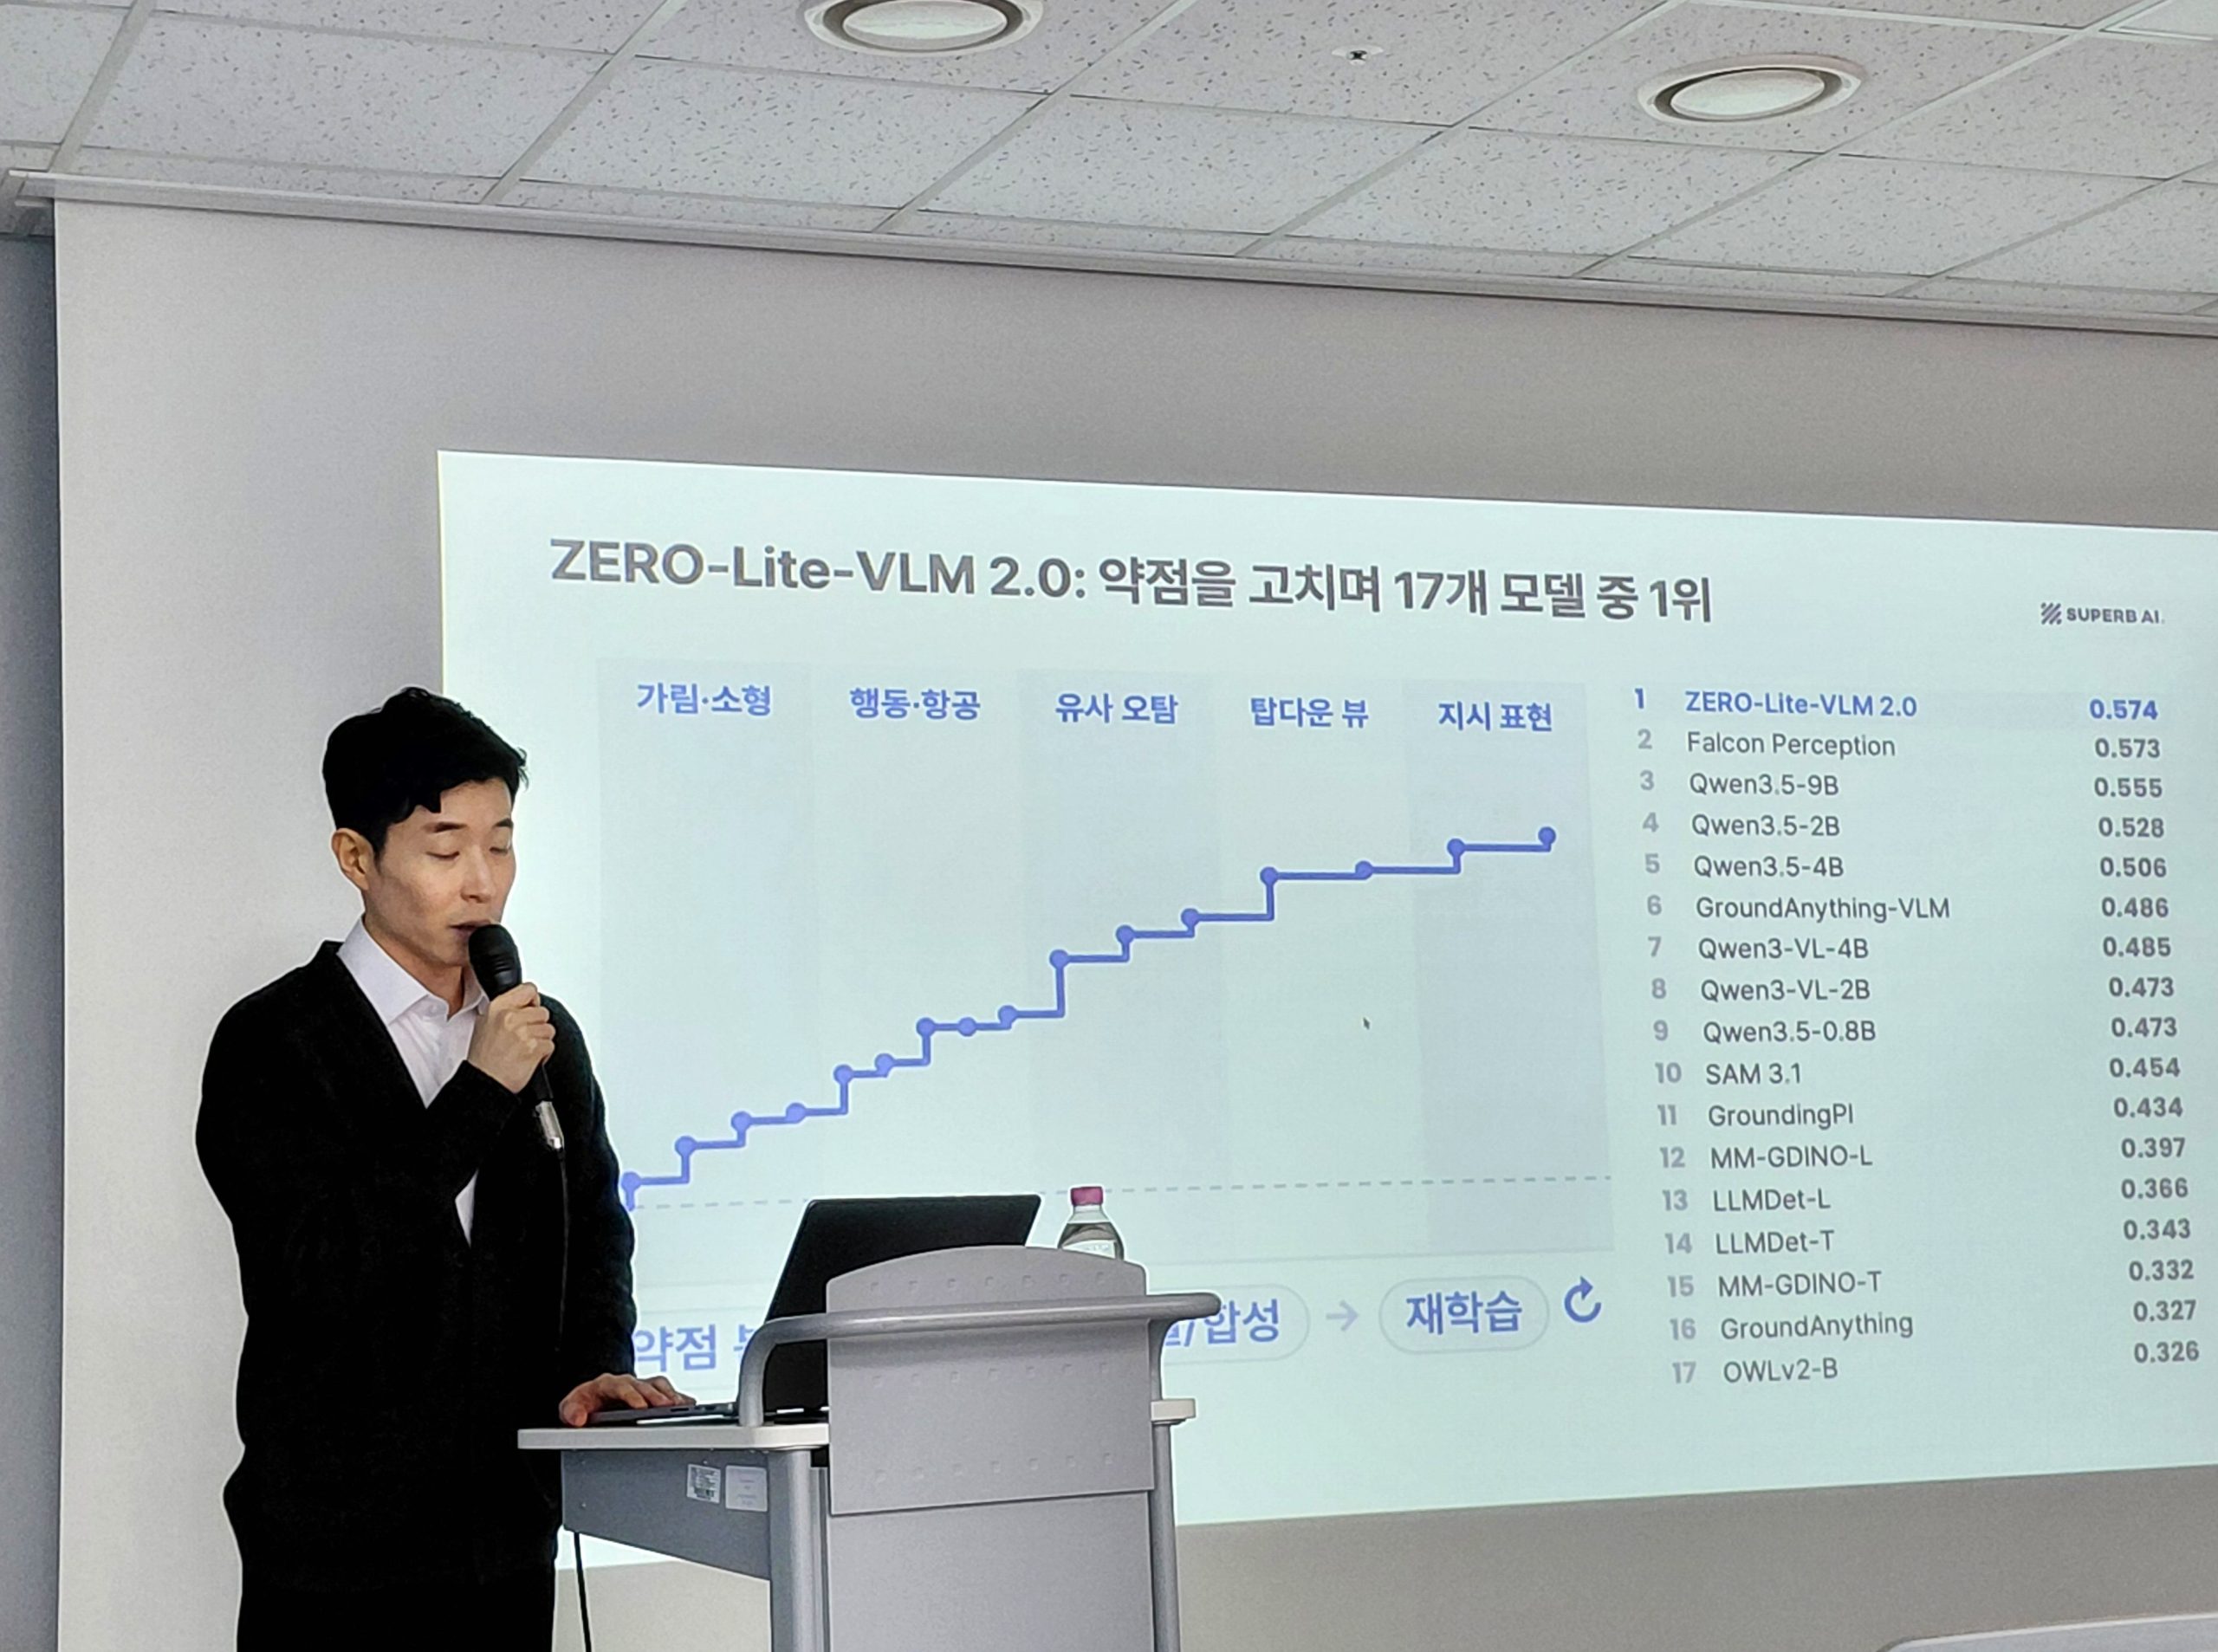
AI는 디지털 세계를 벗어나 실제 산업 공간으로 뻗어 나가고 있지만, 대다수 현장은 여전히 도입에 어려움을 겪고 있습니다. 김계현 슈퍼브에이아이(Superb AI) 최고연구책임자(CRO)는 다양한 산업 현장에서 쌓은 경험을 바탕으로, 산업 현장의 AI 확산을 가로막는 요인과 이를 풀어 온 기술을 공유했습니다.
국가AI연구거점(NAIRL)과 KAIST 김재철AI대학원은 11월 10일 서울AI허브에서 김계현 CRO를 연사로 초청해 석학초청세미나를 공동 개최했습니다. 이번 세미나는 ‘Vision Intelligence for the Physical World’를 주제로 진행됐으며, 현장 약 100명, 온라인 150명 등 총 250여 명이 참여했습니다.
김 CRO는 산업 현장의 AI 도입을 어렵게 하는 장벽으로 데이터 부족, 현장마다 다른 조건, 비용의 세 가지를 꼽았습니다. 그중에서도 데이터는 예산만으로 풀기 어려운 문제로, 문서화되지 않은 개별 담당자의 노하우에 의존하는 공정이 많다는 점을 짚었습니다.
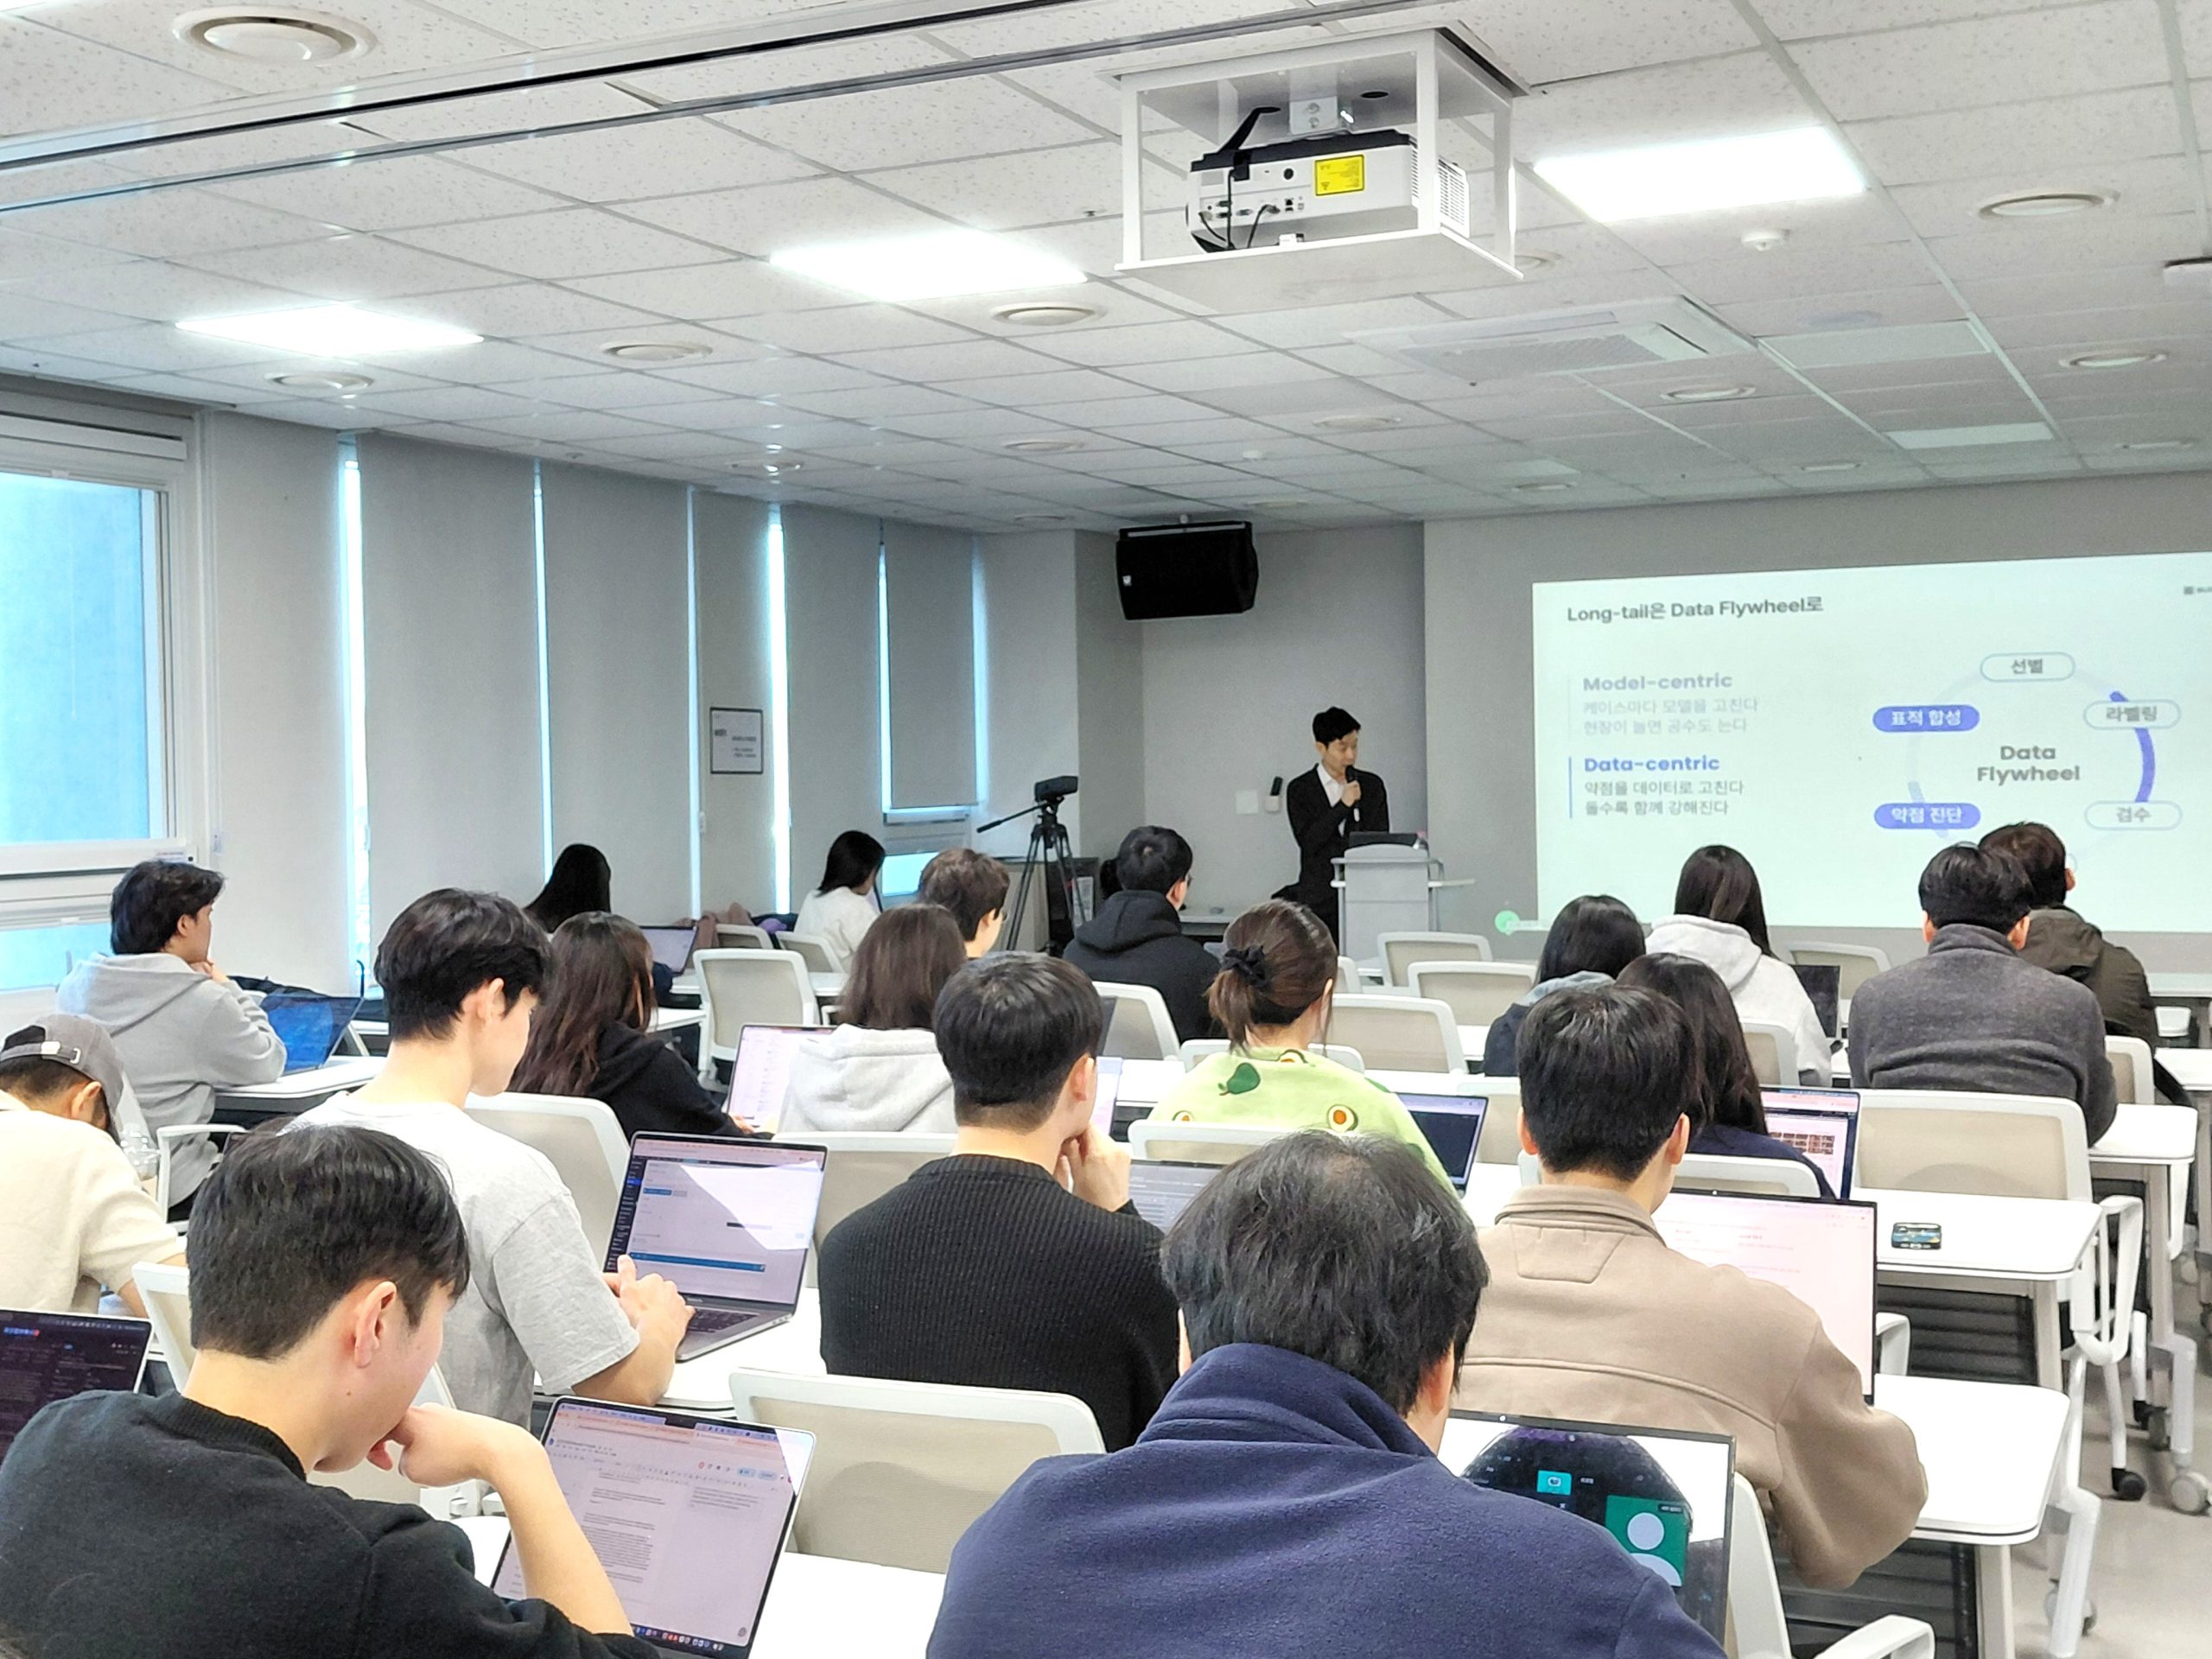
첫 번째 해법은 슈퍼브 플랫폼의 데이터 플라이휠입니다. 고객마다 모델을 새로 설계하는 대신, 모델이 틀리는 지점을 찾아 그 약점을 겨냥한 데이터를 합성하는 방식입니다. 슈퍼브에이아이는 이 과정을 자체 신규 모델 학습에 적용하며 고도화해 왔습니다.
한 현장에서 다른 현장으로 확장할 때마다 수개월의 재최적화가 필요한 문제에 대해서는 산업 특화 비전 파운데이션 모델 ‘제로(ZERO)’가 소개됐습니다. 제로는 텍스트뿐 아니라 예시 이미지도 프롬프트로 받는 제로샷 객체 검출 모델로, 말로 표현하기 어려운 산업 현장의 물체를 찾는 데 유용합니다.
비용 문제와 관련해 김 CRO는 고객이 서버 한두 대로 수십 대의 카메라를 24시간 관제하길 원한다는 점을 설명했습니다. 슈퍼브에이아이는 경량 모델을 개발해, 적은 컴퓨팅 자원으로 실시간 처리가 가능하도록 했습니다. 또한 카메라가 본 정보를 시간과 공간 단위로 구조화해, 대부분의 질의를 대형 비전언어모델 없이 처리할 수 있도록 했습니다.
학습 비용을 낮추는 기술도 소개됐습니다. 김 CRO는 과거에는 파운데이션 모델을 새 버전으로 올릴 때마다 전체 재학습에 상당한 기간과 비용이 들었지만, 새 방식으로는 훨씬 낮은 사양의 장비에서 더 좋은 성능을 얻었다고 밝혔습니다.
마지막으로 그는 이러한 기술을 피지컬 AI로 확장하는 연구를 공유했습니다. 고정 카메라의 사각지대를 직접 찾아가 확인하는 순찰 로봇은 시연 영상으로 소개됐으며, 사람의 작업 영상을 로봇 학습 데이터로 변환하는 연구는 가정 내 작업과 제조 조립 작업을 대상으로 시연됐습니다.
국가AI연구거점은 앞으로도 세계 각지의 선도적인 AI 연구자, 창업가, 산업계 리더와의 지속적인 교류를 통해 국내 연구자들이 첨단 AI 기술을 바탕으로 과학적 발견과 산업적 혁신을 함께 이끌어 갈 수 있는 생태계를 조성해 나갈 계획입니다.